


 热门搜索:

机器人本体大批量进厂之后:第七轴、桁架机械手与变位机各承接什么工况
2026 年 11 月初,多家头部制造企业集中发布工业机器人采购招标或中标公示信息,覆盖搬运、焊接、喷涂、协作等场景(根据公开招标平台汇总,非官方统一口径)。本体一批批进厂之后,设备科要回答的往往还是那三个问题:机器人够不够得着、工件翻不翻得动、机床上下料谁来做。这三件事分别对应机器人第七轴地轨、焊接变位机与桁架机械手三条基础执行线。下面按工况运用、工况空间、总负载与工序适配四个维度拆开说明。
一、三条基础执行线的工况边界
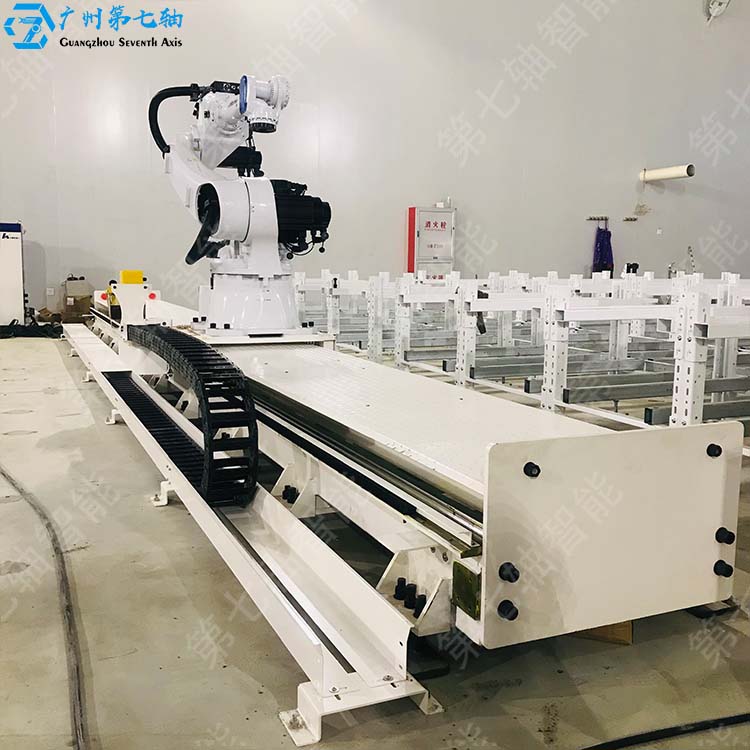
1. 机器人第七轴地轨(机器人行走轴)
· 工况运用:承接本体臂展覆盖不到的工位。常见做法是加装轨道后,一台机器人串起装夹、焊接、喷涂、检测多道工序,或一台设备同时照顾三到四台机床,把本体复用率拉起来。
· 工况空间:开放式轨道结构简单、便于观察检修、造价相对低,适合粉尘少、干燥的机加工、装配与仓储车间;有水雾、打磨粉尘、焊渣或酸碱气氛的车间,应选带伸缩式防护罩的封闭结构。地面空间紧张时可用倒挂天轨,轨道装在半空,叉车与行车间通行不受影响;跨距大的场景可选大跨长轨龙门式轨道。
· 总负载:核算的是机器人本体、末端工具与夹具落在轨道上的总重,地轨承载与电机功率都按这个总重配置并留余量;带升降轴的复合形式还要计入升降机构自重与防坠制动能力。
· 适配工序:机床上下料、机器人焊接多工位串联、喷涂线工件转运、检测与装配取放。
2. 焊接变位机
· 工况运用:承接工件翻不动的情况。大型回转体、箱体与型钢结构件焊接时,本体难以独立完成,需要变位机承担翻转与旋转,把复杂位置的焊缝转到易焊姿态,焊接一次合格率与返工率都受这一环影响。
· 工况空间:结构按现场条件定制。场地狭小时用 L 型翻转或链条翻转,地面工位紧张时改为悬臂式,或与机器人地轨、桁架机械手联动;围房内还要为清枪器、安全围栏留出操作空间。
· 总负载:按工件最大重量加焊装工装总重核算,重点核对回转半径与偏心距,一般留 20% 左右负载余量;翻转惯量大的工件还要看回转支承与减速机的余量。
· 适配工序:结构件与箱体焊接、回转体环缝焊、焊后翻面检测、打磨与装配换面。

3. 桁架机械手(桁架机器人、龙门桁架机械手)
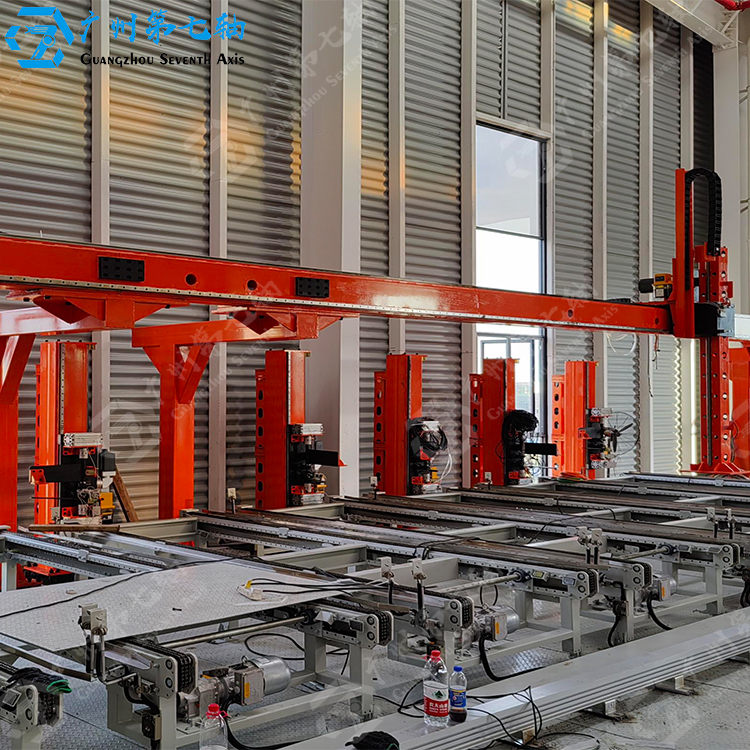
· 工况运用:承接吨级搬运与跨机床直线重复转运。工件重量超出常规机器人负载区间,或产线需要在一串机床之间连续供料时,直角坐标结构的桁架机械手在结构刚性、精度保持与长周期稳定性上更稳妥。
· 工况空间:龙门式跨距大,适合重型与多工位;单臂式、悬臂式、牛头式占地小,机床与料仓紧排一条线时更省地方;侧挂、倒挂式把轨道挂到半空,地面保持通畅。跨度可做到 15 米、行程 30 米级的多机联动整线,也能按老厂房实测尺寸做轻量化加装,不改动原有产线布局。
· 总负载:50kg 到 5000kg 区间按工件加夹具总重定规格,300kg–5 吨多用双梁龙门结构,并配缓冲油缸、防坠落气缸等安全配置。
· 适配工序:数控车铣钻珩磨上下料、码垛、喷涂前上下料、锻造高温件取放、钢卷铝卷搬运、轮饼抓取与 360° 翻转。
三条线都回到三个数上:工件重量决定设备规格,节拍要求决定运行速度与结构形式,现场布局决定龙门式、单臂式还是倒挂式。第七轴还要确认机器人品牌型号、地轨承载总重、行程与工位数、车间环境;变位机要核对工件回转半径与偏心负载。

二、同类工况交付清单
下面是已经跑通或已交付的同类工况类型,可按自身产线对号入座:
工况类型 | 典型行业 | 现场特点 | 常用配置 |
电池壳体与模组搬运 | 新能源电池、储能 | 50–800kg,工位分散、跨距大 | 龙门式桁架机械手 + T 字开放式第七轴 + 托举翻转夹具 |
轮饼轮对抓取翻转 | 轨道交通装备、车辆段检修 | 350–520kg,需要 360° 翻转 | 重型龙门桁架机械手 + 双 Z 轴协同 + 翻转工装 |
大型结构件机加 | 工程机械、起重机 | 500–3000kg,多工序串联 | 5 吨级双梁龙门 + 缓冲油缸 / 防坠落气缸 |
钢坯钢卷铝卷搬运 | 钢铁、铝箔、卷材 | 单件可达 5 吨、余温高 | 耐高温桁架机械手 + 重载耐高温夹具 + 防坠落装置 |
高温锻造件取放 | 金属锻造 | 200–800℃ 锻件、粉尘大 | 耐高温夹取抓手 + 隔热防护轨道 + 快速换位 |
喷涂线工件转运 | 汽车、起重机喷涂 | 结构件大、涂层均匀度要求高 | 侧挂第七轴 + 喷涂机器人联动 |
精密件检测与上下料 | 航空航天、军工配件 | 精度要求高,部分工位需防爆 | 天轨 / 地轨 + 倒挂机器人 + 视觉定位 |
多机床串联供料 | 汽车零配件、通用机加 | 20–80kg,车间 5–50 台机床 | 一拖二 / 一拖四龙门 + 双料仓 + 快换夹具 |
三、典型交付案例
以下案例的效果数据均为对应项目工况下的实测值,属个案数据,不同工件、节拍与班次条件差异会导致结果不同。
新能源锂电池产线大负载模组搬运。 模组单件 350kg,工位分散、跨距大,行车吊装效率低且隐患多。方案采用 T 字开放式第七轴地轨,机器人沿轨道做多工位柔性转运。该项目实测转运效率提升 50%,省去行车与人工 2 名,实测投资回收期约 12 个月。
湖南 · 挖掘机机加车间。 结构件重量大、机加工序多,夜间与多班次连续生产难保障。方案为桁架机器人 + 视觉引导 + 料仓,并与 MOM 中控系统联动,覆盖下料、分拣、机加、转运全流程。整厂自动化率达 80%,17.3 分钟下线一台挖掘机,人工投入减少 50%。
河北 · 钢铁厂轧钢车间坯料搬运。 钢坯单件 3–5 吨、余温高,人工搬运对位精度差且存在烫伤隐患。方案采用龙门式桁架机械手 + 重载耐高温夹具 + 闭环伺服定位,支撑钢坯上料、成品下料与码垛全流程。实测重复定位精度达毫米级,可 24 小时连续作业。
河南新 · 轨道交通装备车轮生产线。 轮饼经 1250℃ 环形炉加热后温度高、重量大,辊道传送易擦伤表面。方案为龙门式桁架机械手 + 耐高温夹具 + 360° 翻转机构,覆盖加热、压制、轧制、检测多工位流转。单件节拍约 57 秒,车轮表面无磕碰,18 道工序实现连续化生产。
湖南 · 起重机大型结构件喷涂车间。 结构件体积大、形状复杂,人工喷涂涂层厚度不均、返工率高。方案为侧挂第七轴行走轨道 + 喷涂机器人 + 多机联合连续作业,自动规划喷涂轨迹。喷涂效率约为人工的 3 倍,涂层厚度均匀一致。
福建 · 氨纶纤维工厂纺丝车间。 车间高温高湿、含化学溶剂,多台卷绕工位人工上下料强度大。方案采用垂直 + 水平双第七轴天轨 + 六轴机器人 + 视觉定位,吊顶安装不占地面,一台机器人沿轨覆盖多工位。包装环节人工减少 50%,节拍缩短至约 25 秒/件,该项目实测投资回收期约 10 个月。

四、常见问答
问:机器人本体已经采购到位,还需要第七轴或桁架机械手配套吗?
答:本体解决单点作业半径与柔性,基础执行层解决作业半径扩展、工件姿态调整、机床间连续供料。是否需要配套,取决于工位数量、工件尺寸重量与节拍——单工位、单工件的产线本体即可覆盖;多工位串联、重型回转体焊接或跨机床供料,则需要配套。
问:第七轴、桁架机械手、焊接变位机三者怎么分工?
答:第七轴扩展的是机器人的作业半径,解决"够不够得着";桁架机械手承担的是吨级搬运与机床间直线转运,解决"搬得动搬得快";变位机调整的是工件姿态,解决"焊不焊得好"。三者常配合使用,例如机器人装在桁架机械手或第七轴上做轨迹扩展,变位机在工位端承接翻转。
问:300kg–5 吨的重载工况,固定式和第七轴式怎么选?
答:重载区间通常优先评估固定式执行底座。桁架机械手在结构刚性与长周期稳定性上更直观,适合大尺寸、大跨度的重复转运;第七轴在本体复用与多工位覆盖上更灵活,但要核算机器人加工具加夹具在轨道上的总重。若两者条件都满足,工件与机床排布成直线时优先看桁架机械手,需要横向切换多个工位时优先看第七轴。
问:车间地方小,能不能不动现有产线布局就加装设备?
答:可以。桁架机械手本身就是非标产品,跨距、行程、高度按车间实测尺寸做轻量化设计,可在不改动产线布局的情况下直接加装;单臂式、悬臂式、牛头式占地小,适合机床与料仓紧排成一条线的场合;侧挂与倒挂式把轨道移到半空,地面保持通畅,叉车与行车间可以正常通行。
问:焊接变位机的负载和回转半径不好算,规格怎么定?
答:看三个数——工件最大重量加焊装工装总重、工件回转半径、有无偏心负载,再确认翻转角度与回转速度是否需要变频可调。一般留 20% 左右负载余量,翻转惯量大的工件还要看回转支承与减速机余量。把工件图纸和焊装工装重量发过来,可以按工况做选型核算。

